KATSURA OPTO SYSTEMS · OPTICAL METROLOGY
非接觸光學角度量測
反射鏡是否調到指定角度?鏡頭致動器運動時有沒有傾斜?精密治具的姿態是否穩定?光學傾角感測器可在符合回光條件下,將反射面的角度變化轉換成可讀取的量測數據
從應用與自動準直原理開始,了解量測條件與工作距離,判斷這項技術是否適合你的樣品
傾角量測儀適合用在哪裡?
當你需要確認零件的方向、比較組裝前後的角度,或觀察致動器運動中的傾斜,傾角量測能提供姿態資訊。先看「要觀察什麼變化」,再決定需要的角度範圍、量測速度與安裝方式
光學元件組裝與調整
讓反射鏡與鏡架角度有數據可依據
調整光路時,可對準可量測的反射面,觀察鏡架姿態與角度變化,協助比較調整前後的差異。非接觸方式能減少量測時對零件施加的機械負載
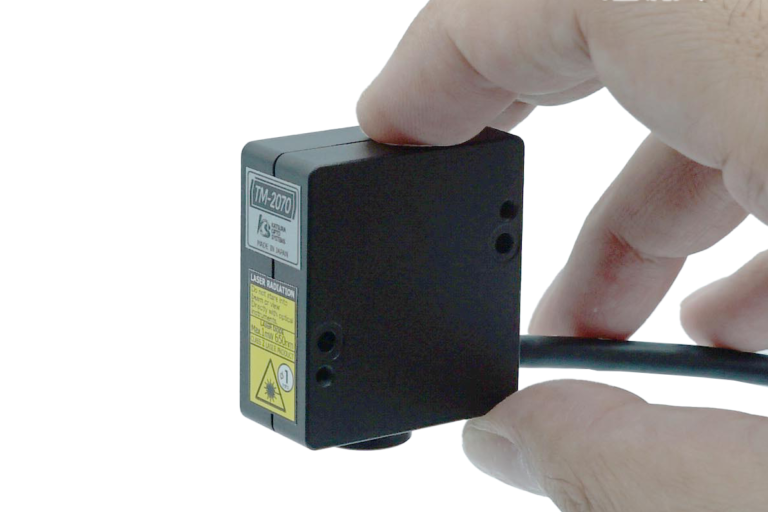
評估重點:反射面尺寸、可用安裝空間、角度容許誤差與基準設定
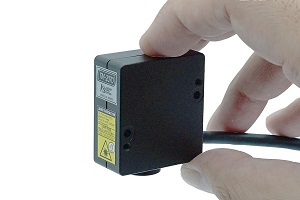
了解 TM-2070 的小型化配置 →
相機與影像感測器
檢查影像感測器與保護玻璃的組裝傾角
組裝相機模組時,可評估影像感測器表面與保護玻璃的角度。若樣品有多個反射面,需先確認能否分辨目標回光,再規劃波長與光學配置
評估重點:表面反射特性、鍍膜、波長及多重反射光斑
了解 RA 系列的波長與光束配置 →
鏡頭模組與 VCM/OIS 評估
觀察致動器運動中的傾斜變化
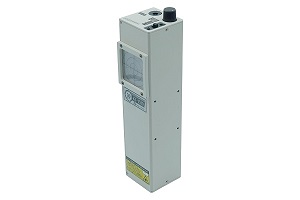
鏡頭致動器驅動時,除了位移,也可能產生角度變化。針對傾角波形與動態行為,可評估高速傾角感測器;若需要完整運動姿態,則需另外規劃位移或多軸量測
評估重點:運動頻率、訊號頻寬、資料擷取方式及量測範圍
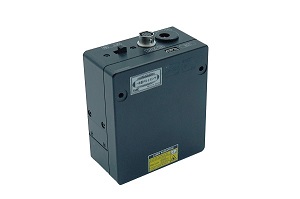
了解 AT-2060 的高速量測 →MEMS 反射鏡與廣角運動
確認可動角度與停止後的回位狀態
MEMS 反射鏡是可受驅動而偏轉的微型反射鏡。反覆偏轉時,可觀察角度行程、非驅動方向的偏斜,以及停止後的重複性。樣品偏轉較大時,要同時確認廣角量程與指定工作距離
評估重點:最大偏轉角、兩軸合成範圍、鏡面尺寸與回光路徑
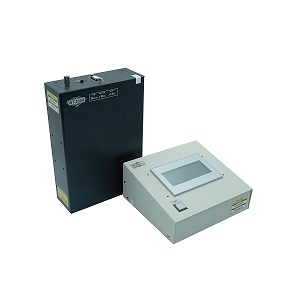
了解 WT 系列的廣角量測 →在移動平台上設置合適的反射面,可觀察行程中的微小角度變化。Pitch/Yaw 與感測器兩軸的對應,需依安裝方向與平台座標定義;評估時也要納入行程、工作距離及容許誤差
為什麼採用光學傾角量測?
Katsura Opto 此系列採用自動準直原理,以光學方式量測目標反射面的角度。它適合需要觀察微小姿態變化、避免接觸負載,或將量測整合到設備內的情境
非接觸,減少機械干擾
量測光束照射目標反射面,感測頭不需要以探針壓住樣品,適合精密零件與運動機構的角度觀察
讓角度變化可比較、可記錄
在相同基準與量測條件下,比較調整前後、動作過程或停止後的角度數據,協助建立組裝與檢查依據
依設備空間與速度選型
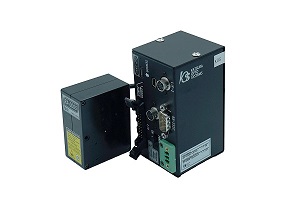
產品包含小型感測頭、感測器與處理器整合型,以及高速、廣角等配置,需依實際量測條件選擇
自動準直儀如何量測傾角?
從反射光的方向,讀出表面的角度
自動準直儀(Autocollimator,也稱自準直儀)先將光束準直,再照向目標反射面。當表面傾斜,返回感測器的光束方向會改變,接收光學系統上的光斑位置也隨之變化
- 照射目標:準直光束到達可量測的反射面
- 接收回光:反射光返回感測器的接收光學系統
- 轉換角度:依光斑位置與校正關係,換算目標相對基準的傾角
在理想平面鏡幾何下,反射面偏轉 θ,回光方向會相對原方向改變 2θ。小角度時,接收面的光斑位移近似與傾角成正比
這裡說明的是基本原理;實際內部光路、演算法與性能依機型及校正條件而定
反射面傾斜與回光變化
觀看動畫,或拖動角度滑桿比較零位與偏轉
兩軸傾角 θX、θY,怎麼閱讀?
兩軸數據描述目標反射面在兩個方向的角度變化。先建立基準與感測器座標,才能把它們對應到設備上的 Pitch/Yaw 等姿態方向;映射關係會隨安裝方向改變。此類光學感測器以量測光軸為基準,若要判斷相對地面水平的角度,還需另外建立水平參考
我的樣品能不能量?先確認這些條件
光學傾角量測需要可辨識、能返回接收系統的反射光。除了型錄上的角度範圍,樣品表面、光斑覆蓋與安裝距離也會影響量測可行性
| 確認項目 | 為什麼需要確認 | 可先提供的資訊 |
|---|---|---|
| 反射面與反射率 | 不同機型的回光條件不同;鍍膜與波長也可能改變反射訊號 | 材質、鍍膜、表面照片,以及已知的反射率或光譜資料 |
| 量測區域與光斑 | 光斑需落在可用反射區內;邊緣、孔洞、曲率及遮擋可能影響光斑與角度解讀 | 可用反射面尺寸、量測位置與表面形狀 |
| 工作距離與量程 | 回光必須進入接收範圍;部分型號距離增加時,可量測角度會縮小 | 感測頭至樣品的距離、預期最小及最大角度 |
| 透明件與多重反射 | 前後表面或多層結構可能產生多個光斑,影響目標反射面的辨識 | 玻璃厚度、層數、鍍膜與希望量測的表面 |
| 運動與資料擷取 | 輸出速度、頻寬與擷取設定需配合運動;輸出率不等於可量測的最高振動頻率 | 運動頻率、波形、節拍、控制器及需要的輸出介面 |
| 基準與環境穩定性 | 固定方式、振動與溫度變化可能讓樣品、治具或感測頭的相對姿態改變 | 基準定義、安裝圖、使用環境與角度容許誤差 |
表格可左右滑動查看完整內容
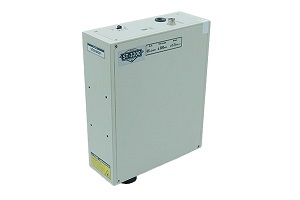
例如 TM-2070 原廠標示可評估反射率 0.5% 以上的光學平面;ST-3100、AT-2060、WT-2600 的規格則以反射率 80% 以上的光學平面為條件。實際樣品仍需連同波長、光斑與安裝條件評估
角分、角秒與微弧度
1 度(°)=60 角分(′)=3,600 角秒(″)
1 角秒約為 4.848 微弧度(µrad)
規格中的「分、秒」是角度單位,與時間單位不同
重複性與準確度要分開看
重複性描述同條件下數據的分散程度;線性度描述相對理想關係的偏差。最小顯示單位也不等於整體準確度。比較產品時,要一併看工作距離、平均次數、濾波與測試條件