AI 走向真實世界,光電產業的角色正在改變
AI 正被帶進更多工廠檢測與機器人開發場景。設備要辨識缺陷、判斷物件位置,再配合現場動作,背後需要的是影像、距離資訊與運算的共同支援。從近期公開發表可以觀察到,光電技術正朝更緊密的系統整合發展。
從辨識影像,到理解現場與配合動作
機器視覺早已用於外觀檢查、定位與自動化。近期值得關注的,是 AI 模型與視覺設備、機器人控制之間的結合:除了判斷「這是什麼」,開發者也希望設備能理解「物件在哪裡、周圍有什麼、接下來怎麼操作」。
這也是實體 AI(Physical AI)受到關注的原因。它指向能在物理環境中感知、判斷並執行動作的 AI 系統,常見開發方向包含機器人與自主設備。NVIDIA 在 2026 年 7 月的日本合作與平台發表中,就將裝置端視覺推理、機器人動作模型和部署前模擬列為重點。
3D 感測與邊緣運算並非今年才出現。從這些發表可觀察到的新方向,是將既有感測技術與 AI 更緊密地組合,嘗試處理物件位置、環境條件與操作任務的變化。
| 領域 | 既有應用 | 近期發表的方向 |
|---|---|---|
| 影像檢測 | 規則式處理與 AI 辨識已並存 | 將 AI 接進現場流程,重視檢查一致性與維護 |
| 空間感知 | 3D 測距、定位與物件形狀取得 | 與 AI、機器人動作及其他感測資訊整合 |
| 光學模組 | 傳統透鏡組仍廣泛使用 | 部分系統探索超穎光學,回應緊湊設備的安裝需求 |
手機可左右滑動表格。
工廠檢測,開始更重視 AI 如何融入流程
在品質檢查中,AI 可以從影像樣本學習缺陷特徵,協助處理難以只靠固定規則描述的外觀差異。不過,工廠真正需要的,是在不同人員與工作站之間,仍能維持可重複的檢查條件。
Leica Microsystems 與 Cognex 在 2026 年 9 月發表的 Aivaro AI 檢測軟體,就是一個例子。它將缺陷辨識、分類與量測整合進既有軟體平台,並強調成像參數的重現與檢查流程標準化。這類發展讓 AI 更接近工程師日常使用的工具。
另一項方向是邊緣 AI(Edge AI):把推論運算放在靠近相機與設備的位置,減少每次判斷都往返遠端伺服器的需求,協助現場流程配合動作節拍。雲端仍可負責訓練、更新與資料管理,實際反應速度則取決於硬體、模型與控制系統。
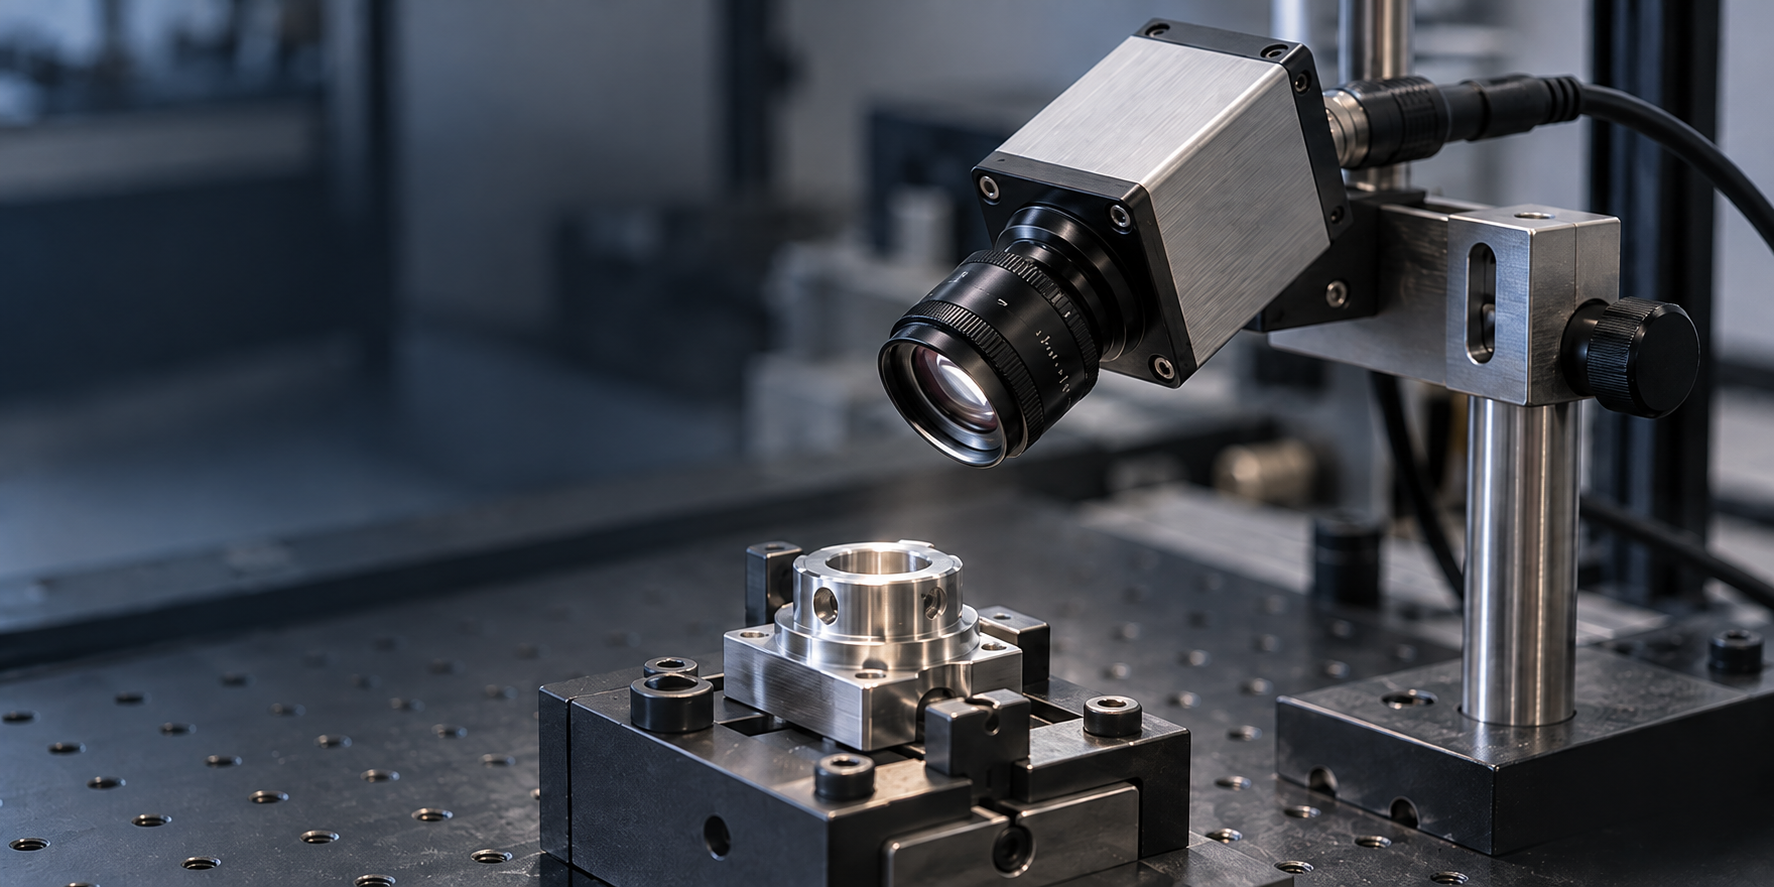
對光電業者而言,AI 的現場表現仍仰賴穩定的輸入資訊。照明、鏡頭、對焦與樣品擺放,都會影響影像是否足以支持可靠判斷。
3D 感測與微型光學,回應機器人的現場需求
當機器人要抓取物件,辨識名稱只是其中一步。系統還需要知道距離、形狀與可操作的空間,才能把視覺資訊轉換為動作所需的資料。3D 感測因此在這類應用中扮演重要角色。
ToF(飛時測距)是取得深度的方法之一,透過光的往返時間或調變相位差估算距離;雙目視覺與結構光則是其他選項。方法各有適用條件,反光、透光材質與環境光也可能影響結果。
日本 SCIVAX 在 2026 年 10 月公布的 CEATEC 展出內容,包含超穎透鏡 ToF 系統、微型投光模組,以及壓力感測機器人手。這些展示把 3D 視覺與觸覺放在同一個應用脈絡下,呈現業者對實體 AI 感知需求的探索。
相機要裝進設備,光學模組也得配合空間
裝在手臂末端的相機,會受到鏡頭長度、重量與安裝位置限制。超穎透鏡(Metalens)利用表面的微細結構調控光線,讓部分光學功能能整合在薄型元件中,是回應小型化需求的一條路徑。
OPTOWL 在 2026 年 9 月公布的紅外線機器視覺概念鏡頭,原廠比較其長度由約 44 mm 縮至 15.5 mm。它鎖定手臂末端等空間受限位置,目前仍屬量產前概念模組,實際量產規格尚待確認。
鏡頭變短,能減少多少空間負擔?
鏡頭長度減少約 28.5 mm,縮短約 65%。
超穎光學已有部分商用感測應用,但不同用途的成熟度並不相同。模組變薄之後,仍要確認工作波段、成像表現與製造條件。選用 2D 或 3D 視覺,以及哪一種鏡頭,都應回到實際任務評估。
對台灣光電產業,影響會落在哪裡?
台灣廠商的發表也呈現出整合方向。研華在 2026 年 3 月介紹的機器人方案,將運算、相機與感測器連接、軟體環境放進同一套開發架構。從這類方案來看,後續值得關注的,是光電元件如何配合整台設備的需求。
對相機與鏡頭模組,新的機會可能出現在手臂末端、移動設備或緊湊治具內。客戶會一起考量安裝空間、重量、視野與成像品質,模組設計需要更早與設備端協作。
對光學製造與組裝,薄型元件與緊湊結構可能改變設計及製程安排。元件性能、裝配位置與光學對準是否符合要求,仍需透過量測與驗證確認。
對系統整合,AI 加入後,原有的相機校正、感測資料與動作控制工作,也需兼顧模型後續維護。能否在實際照明、材質與運動條件下持續運作,將影響客戶採用的意願。
這些是根據公開發表整理出的應用機會與觀察方向,實際需求仍會隨不同產業、設備及導入成本而改變。
下一步,要看實際部署與量產進展
接下來的發展,值得追蹤三件事:概念模組是否形成穩定供貨、AI 檢查能否在不同工作站維持一致性,以及機器人能否在更複雜的環境中完成指定任務。模擬與展示能協助開發,現場測試仍是確認可用性的必要一步。
就本文整理的方向而言,工廠檢測、機器人操作與小型嵌入式視覺,都是光電與 AI 結合的重要場景。隨著設備需要更多環境資訊,影像品質、距離感測、光學模組與運算之間的配合,也會成為持續觀察的重點。